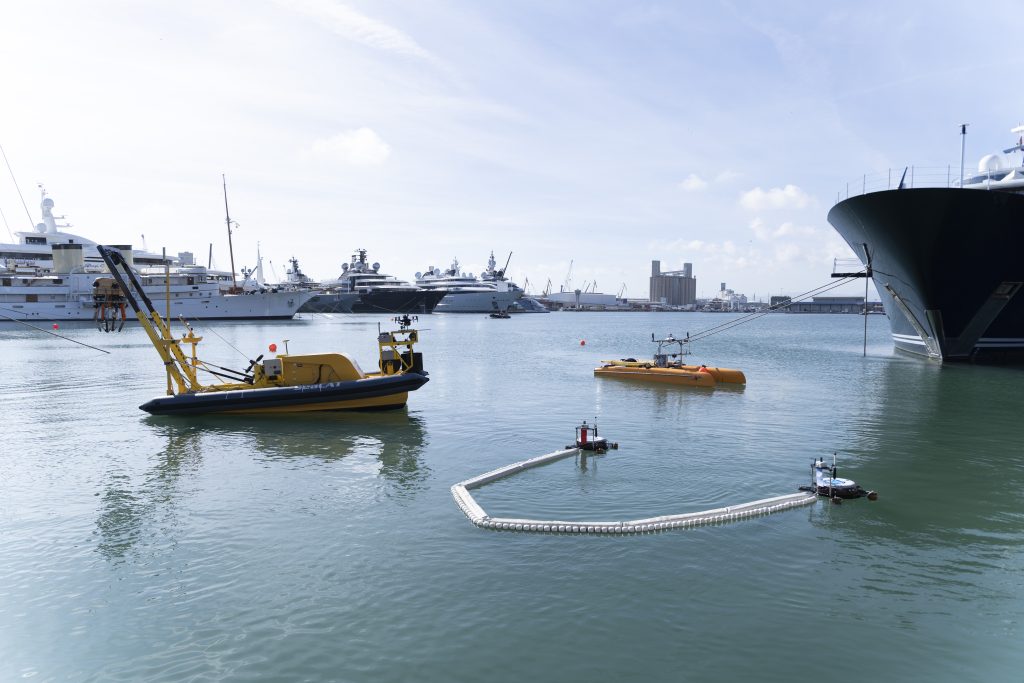
El Puerto de Tarragona ha acogido, entre el 19 y el 29 de octubre, las actividades de demostración final del proyecto europeo SeaClear2.0, una iniciativa que desarrolla soluciones robóticas y de inteligencia artificial para detectar y retirar residuos de la superficie y del fondo marino. Estas actividades han incluido diversas pruebas técnicas y demostraciones en un entorno real, que han permitido mostrar cómo diferentes dispositivos pueden trabajar de manera coordinada para contribuir a la limpieza y la protección de los ecosistemas marinos.
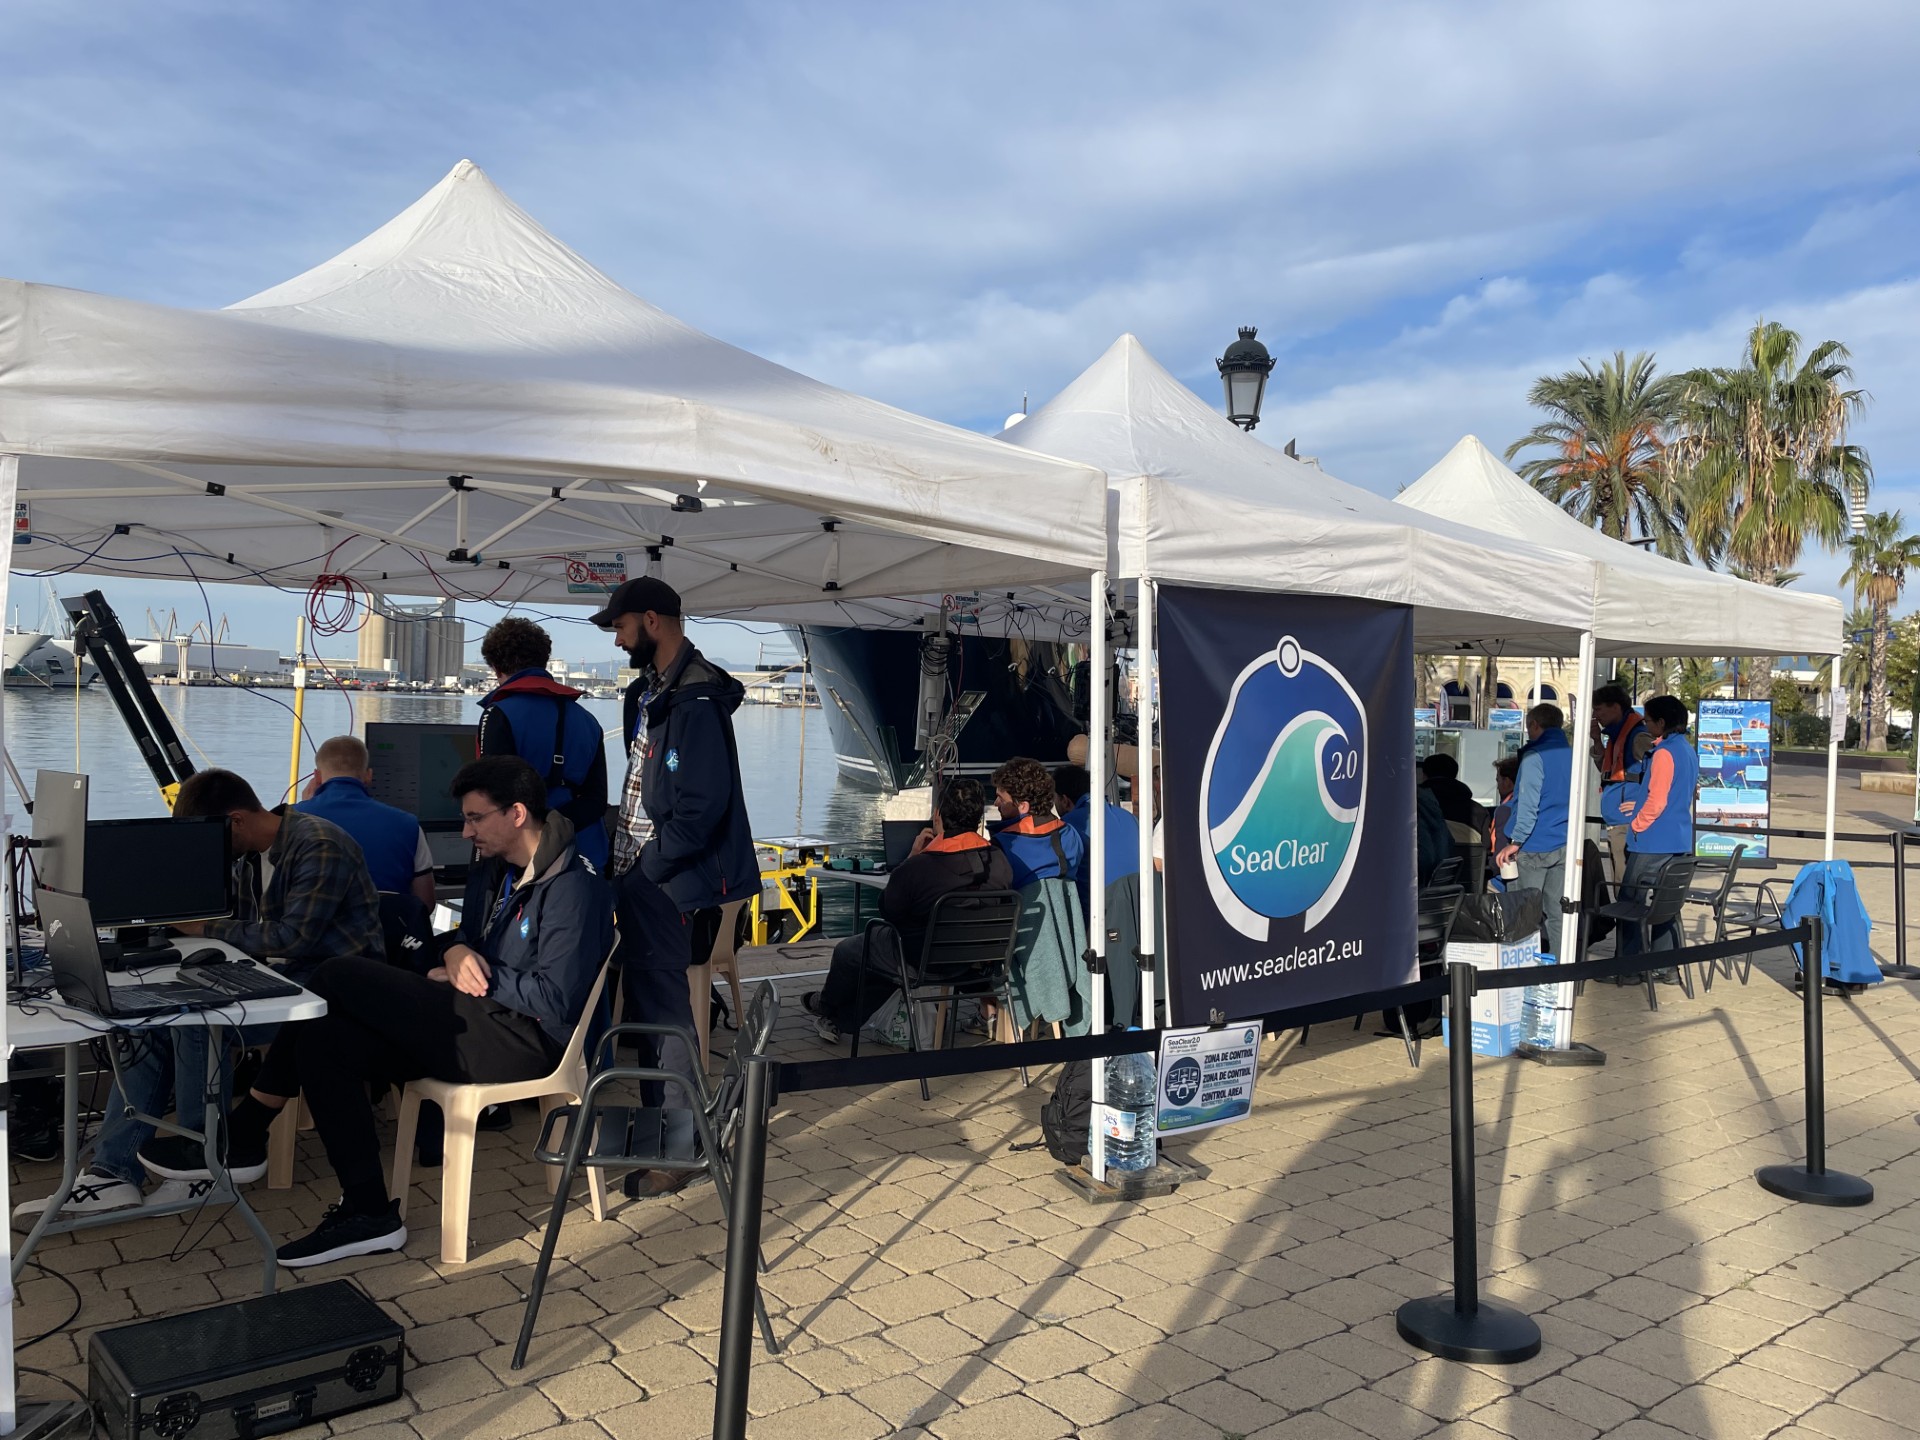
Espacio de información y coordinación de las actividades del proyecto SeaClear2.0 en el Puerto de Tarragona
El sistema SeaClear2.0 integra diversos equipos especializados que actúan de manera coordinada. El SeaCAT, un catamarán autónomo de casi siete metros, funciona como centro de control y coordinación de las misiones y dispone de una ecosonda multihaz, que es un sistema de sonar que emite múltiples señales acústicas simultáneamente para elaborar mapas detallados del fondo marino. Para la inspección submarina, incorpora el Mini-Tortuga, un vehículo operado remotamente (ROV) que puede alcanzar hasta 300 metros de profundidad y que utiliza diferentes tipos de sonar y detectores para localizar residuos. Una vez identificados, estos pueden recuperarse mediante la Smart Grapple, una pinza robótica articulada de cuatro dedos, equipada también con electroimanes para manipular objetos metálicos.
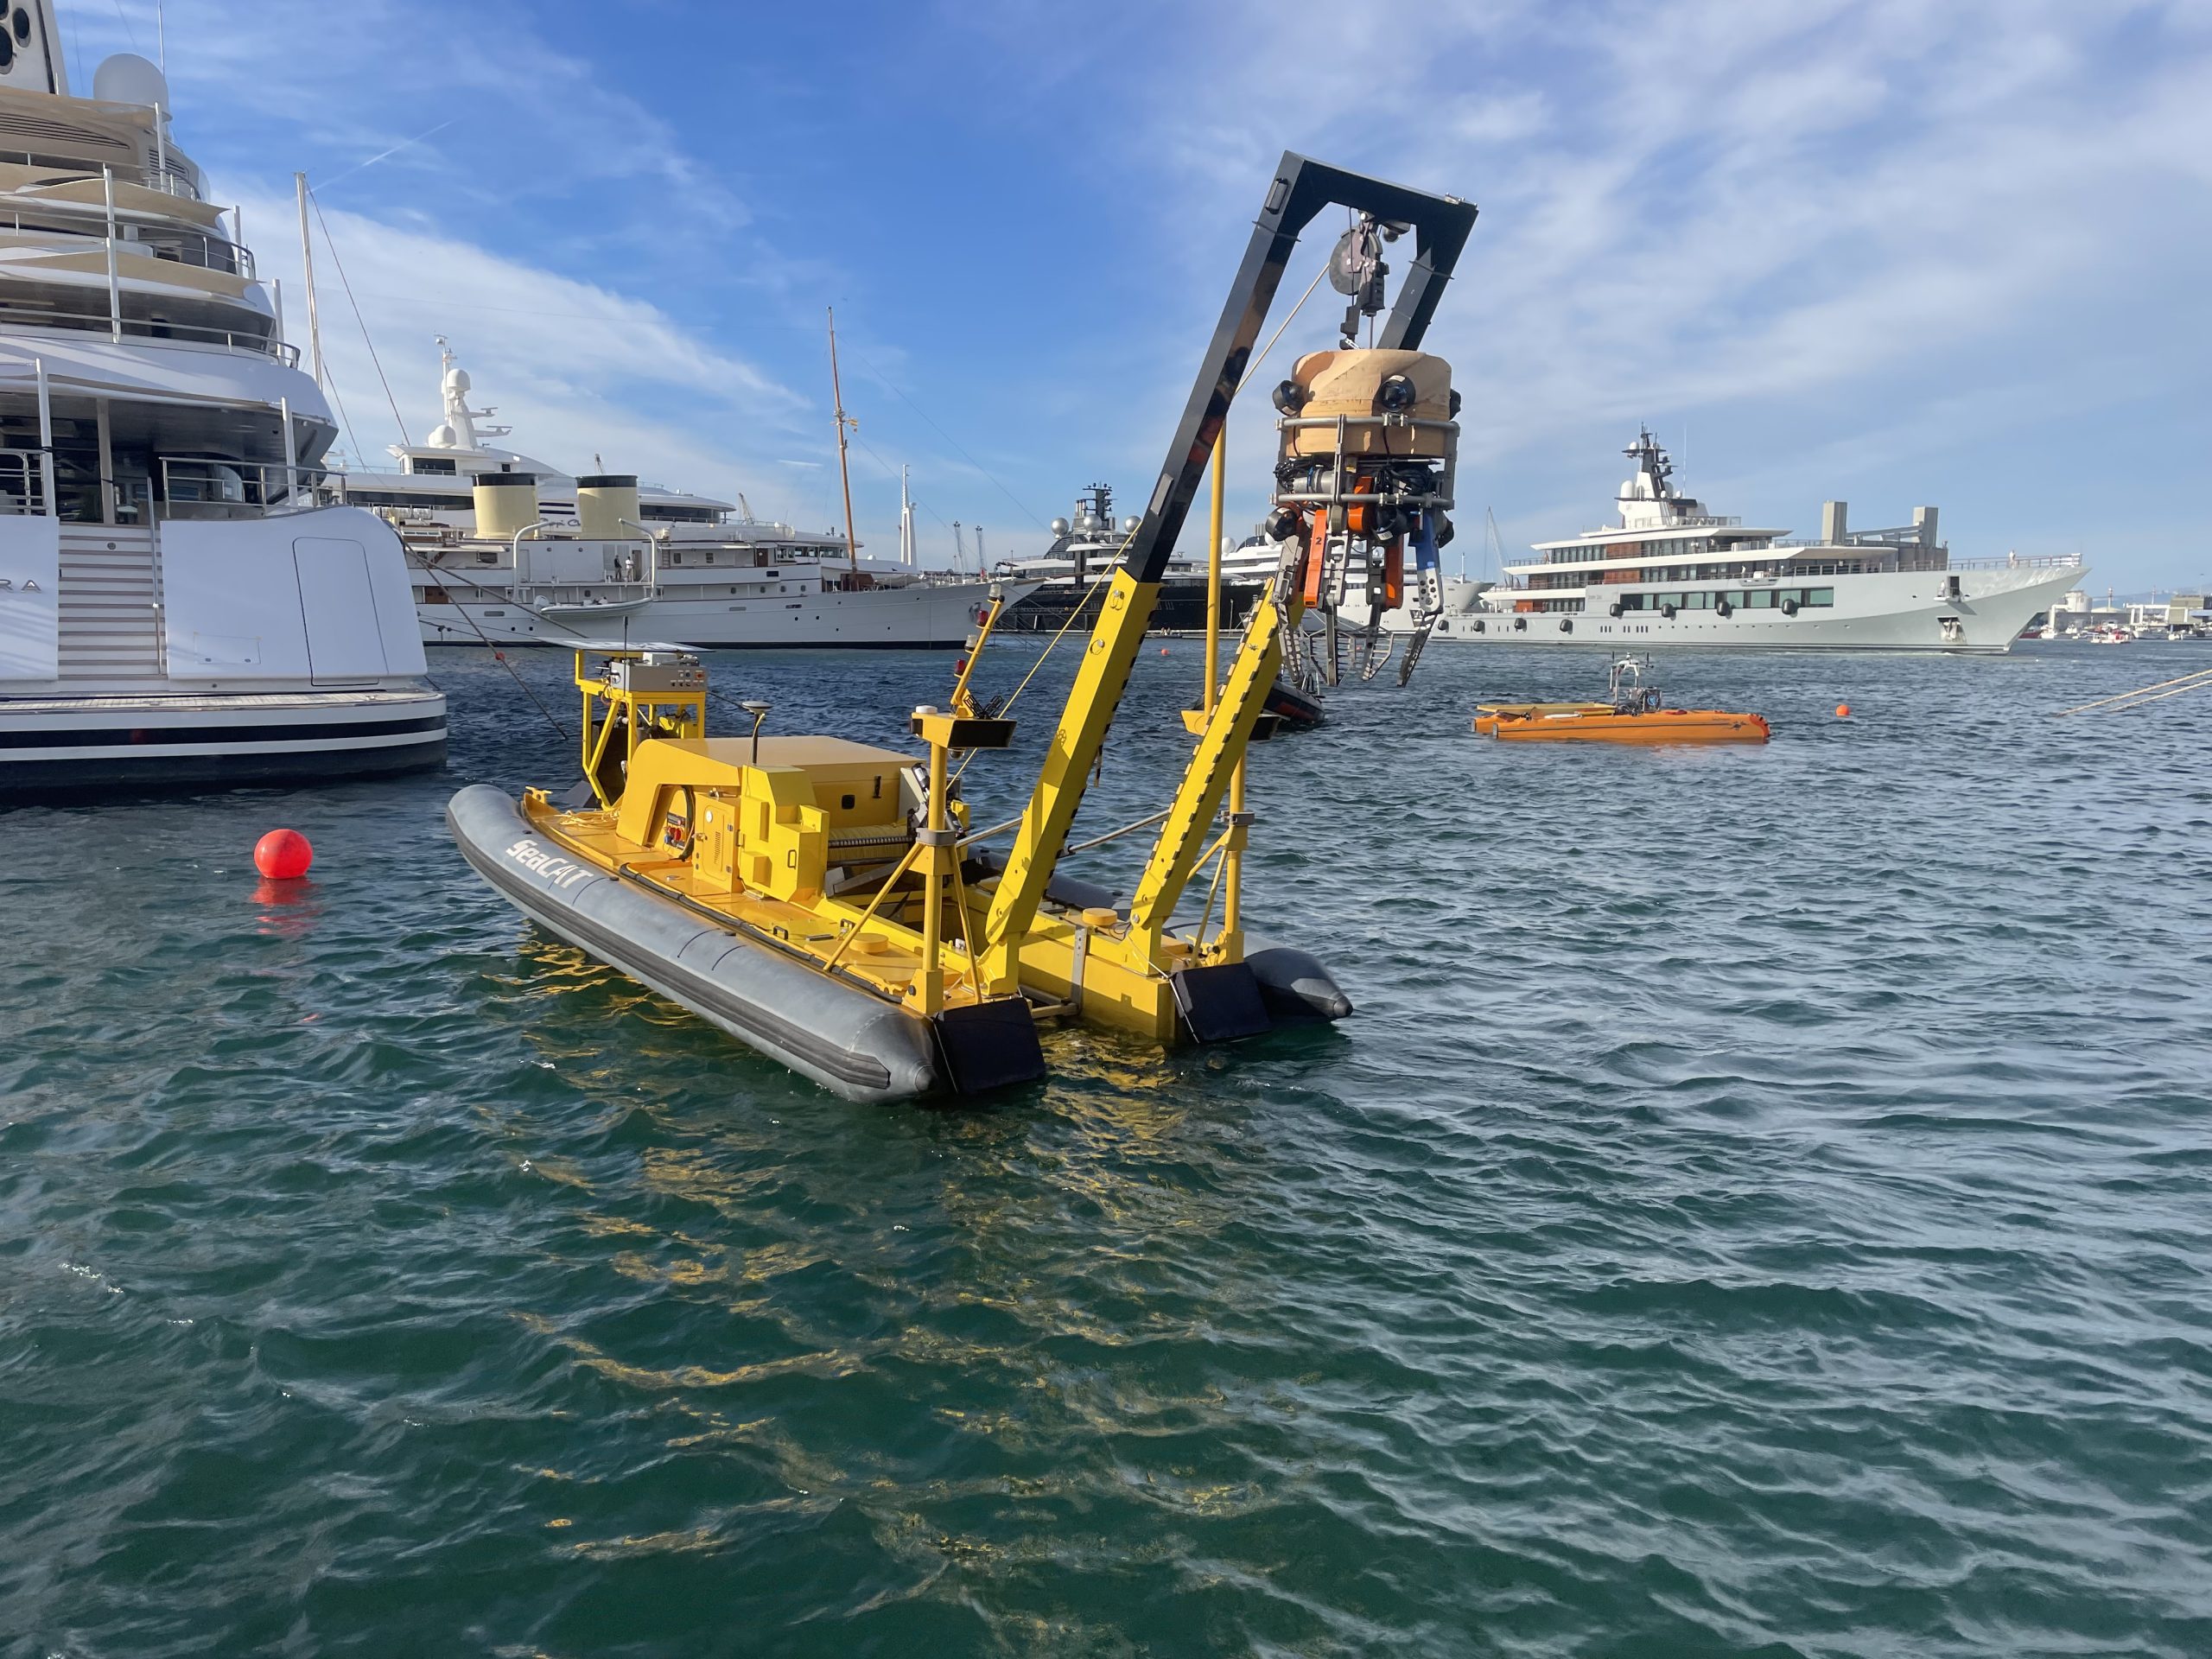
El catamarán autónomo SeaCAT durante las pruebas en el Puerto de Tarragona.
En la superficie, los SeaBees, dos pequeños robots equipados con una red de diez metros y un faldón sumergido, permiten recoger plásticos y otros residuos flotantes, especialmente en zonas portuarias y espacios estrechos. El sistema también dispone del SeaHawk, un dron que facilita la inspección aérea y la detección de acumulaciones de residuos, y del SeaDRAGON, un vehículo autónomo destinado al transporte de los residuos recuperados.
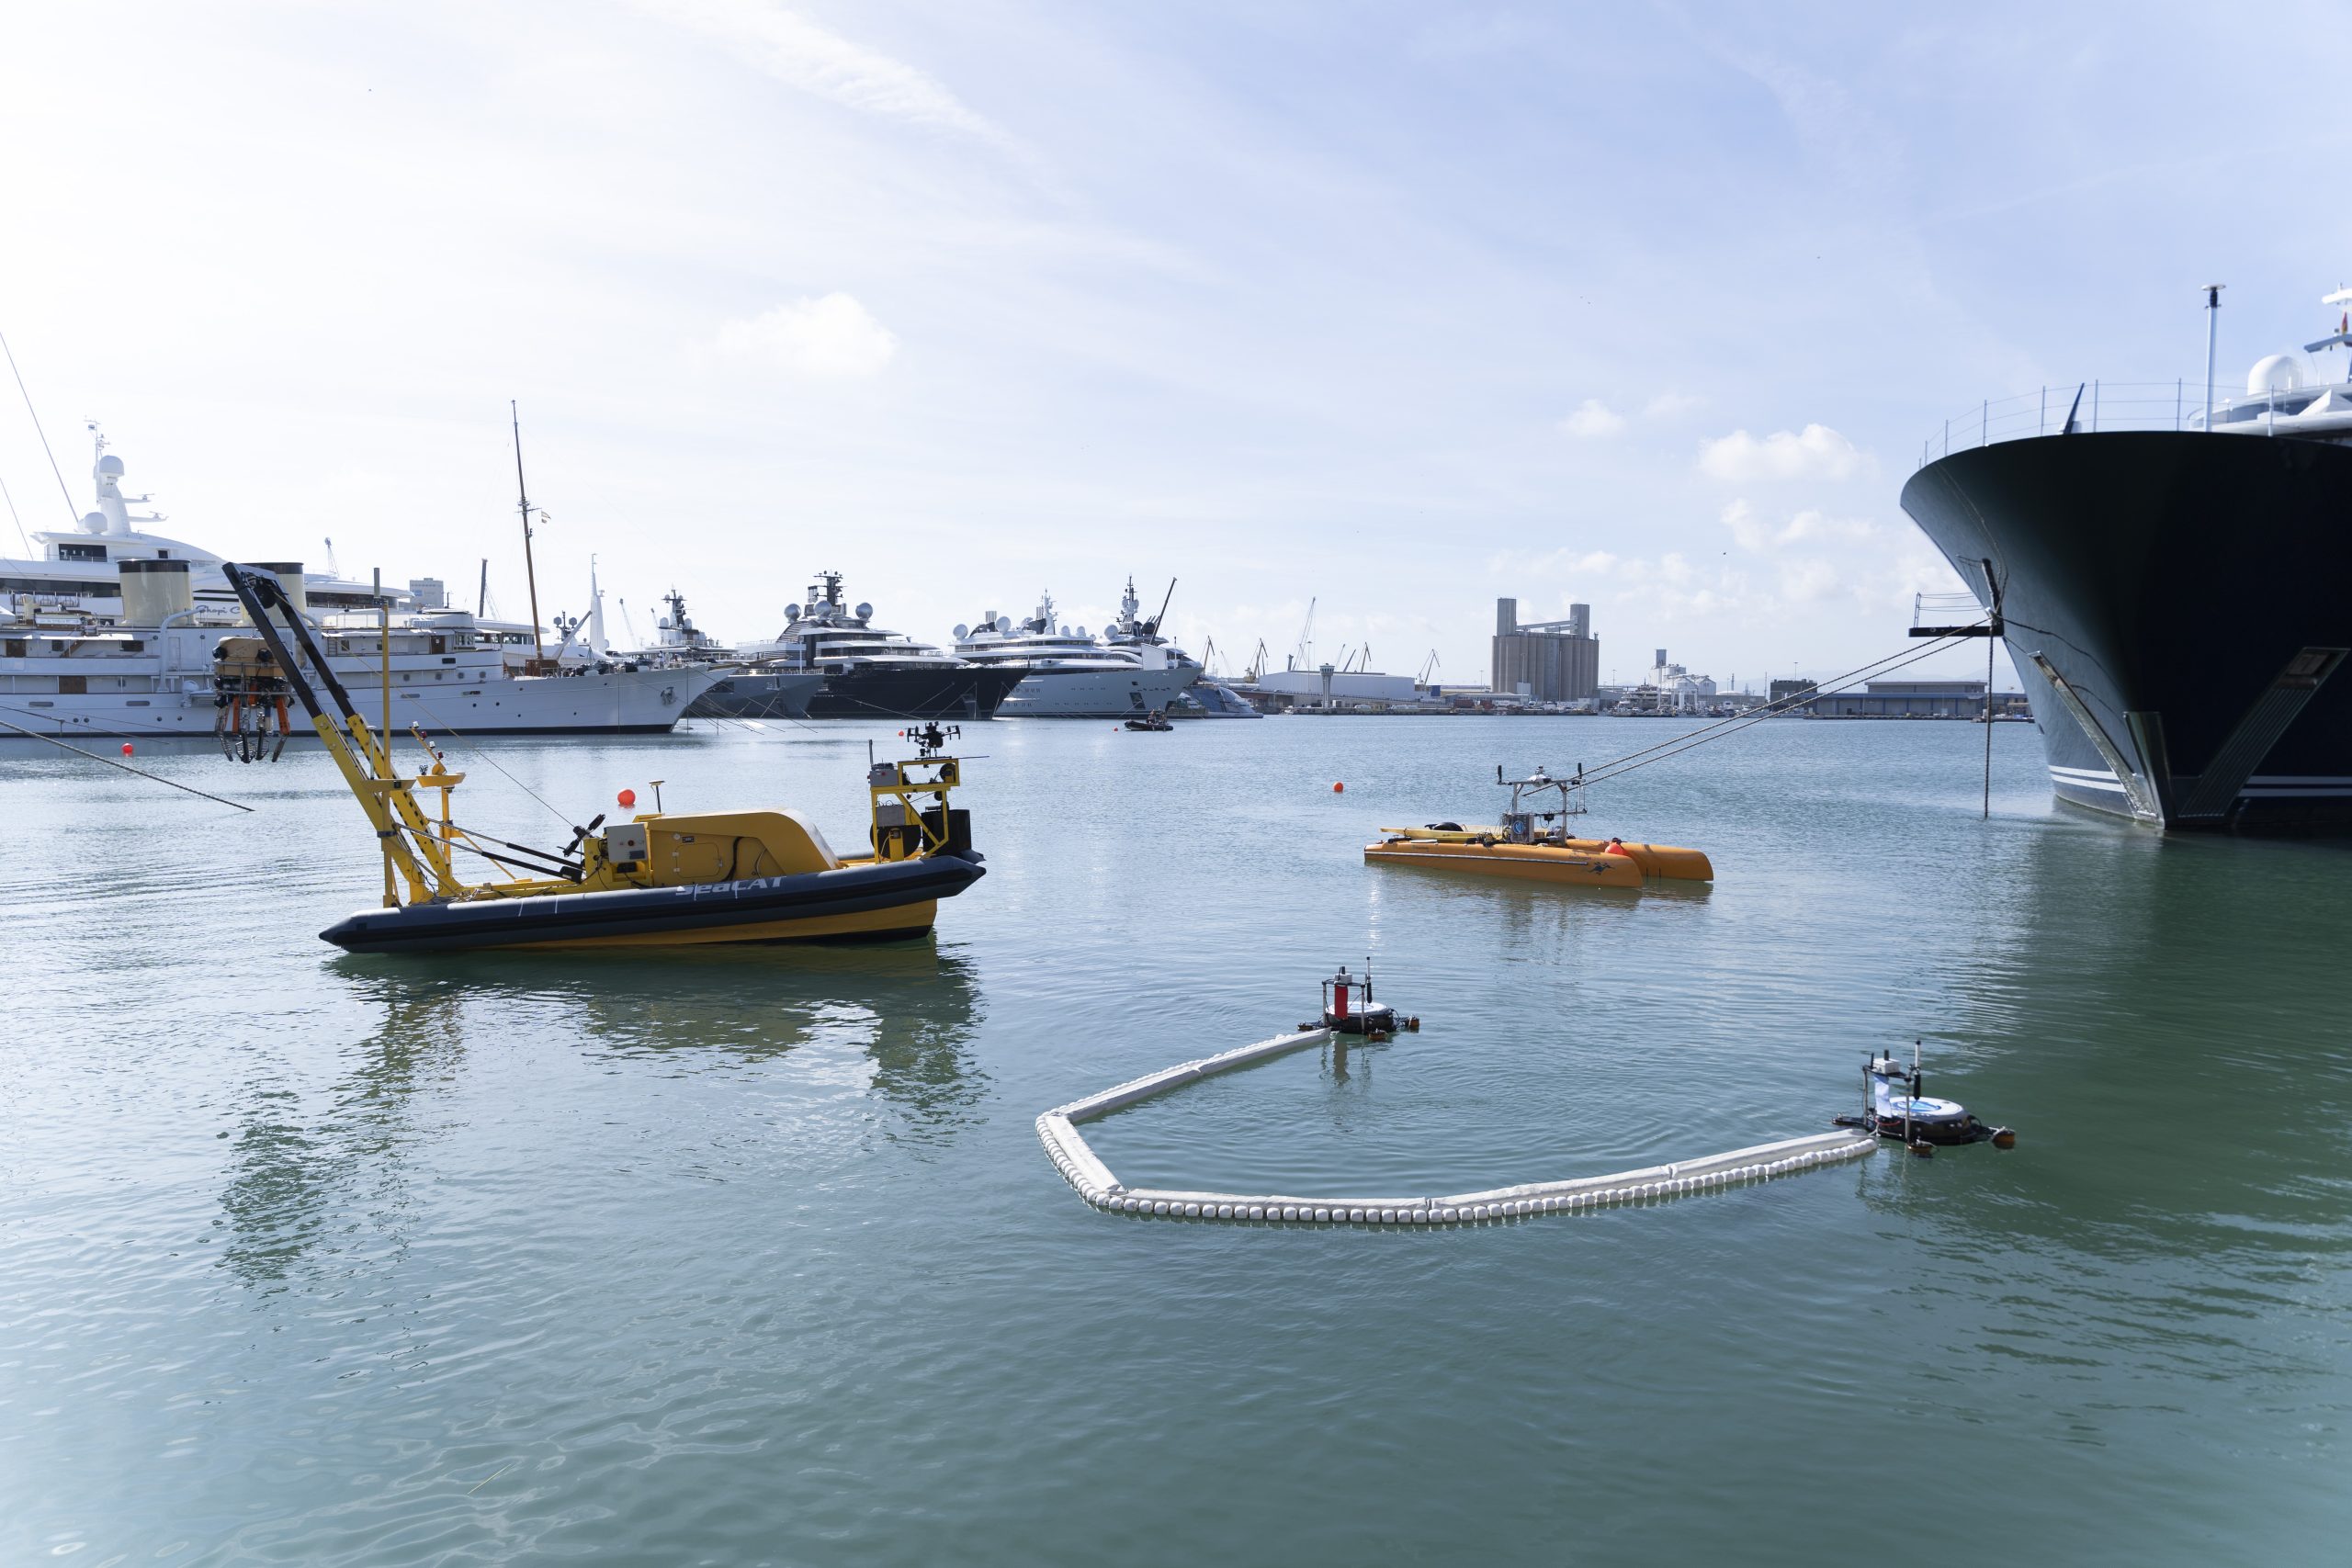
Equipos de control y robots de superficie SeaBees con red de recogida de residuos flotantes.
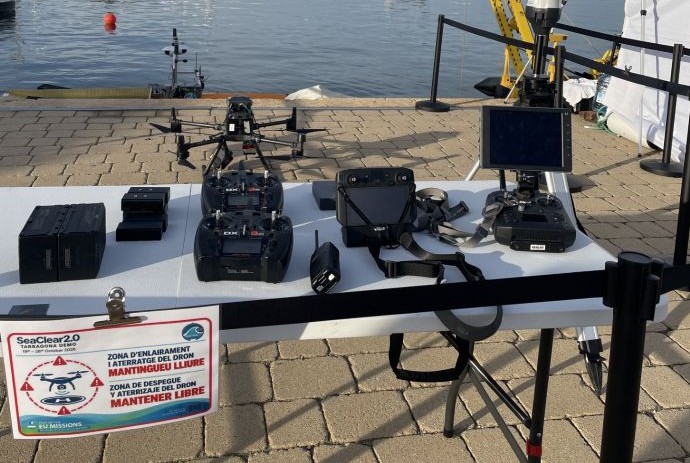
SeaHawk, dron que facilita la inspección aérea y la detección de acumulaciones de residuos.
Todos estos elementos se coordinan mediante un software centralizado que incorpora inteligencia artificial y que permite planificar trayectorias óptimas y seguras para evitar obstáculos, gestionar la comunicación entre el centro de control y los drones, los robots y las embarcaciones autónomas, controlar el consumo energético y optimizar los movimientos, así como reconocer y clasificar los residuos. El sistema puede funcionar de manera autónoma, tomando decisiones sobre dónde ir, qué recoger y cómo hacerlo de la manera más eficiente.
La jornada principal abierta al público tuvo lugar el 24 de octubre en la zona próxima a las Escaleras Reales, en Marina Port Tarraco del Puerto de Tarragona, donde se mostraron diversas aplicaciones del sistema. Durante la demostración, un dron detectó una botella de plástico flotante y transmitió su ubicación a los robots de superficie SeaBees, que la recogieron mediante una red. También se mostró la capacidad de la robótica submarina para recuperar residuos hundidos, con la extracción de un carrito de la compra del fondo marino mediante el catamarán autónomo SeaCAT y la pinza articulada Smart Grapple.
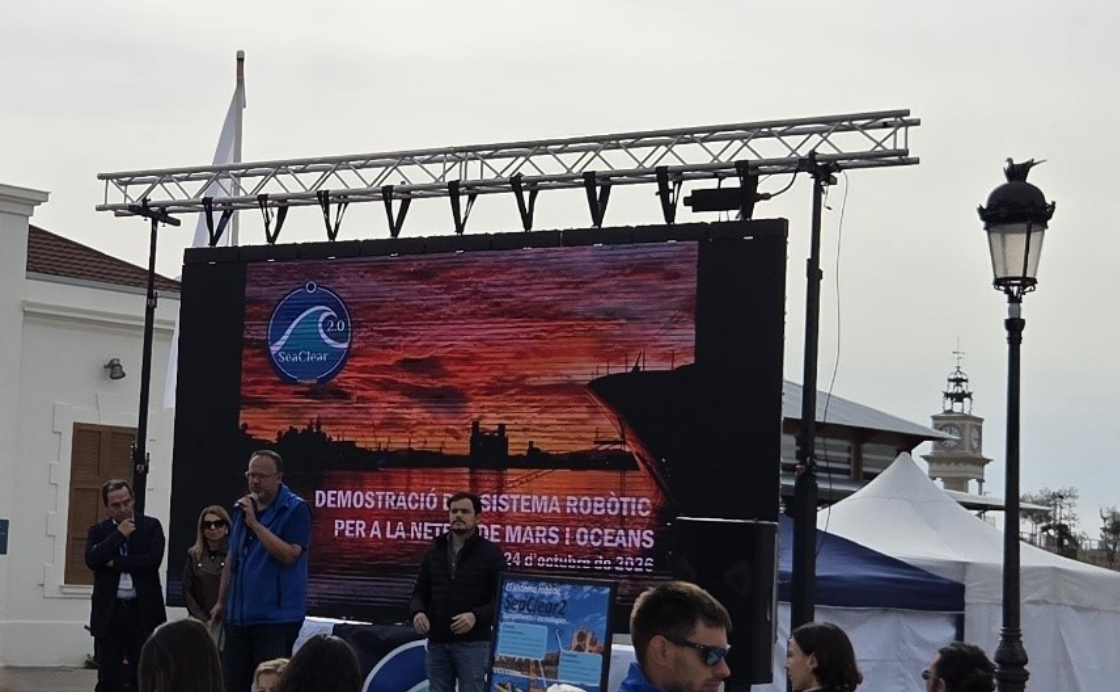
Presentación pública del proyecto SeaClear2.0 en el Puerto de Tarragona.
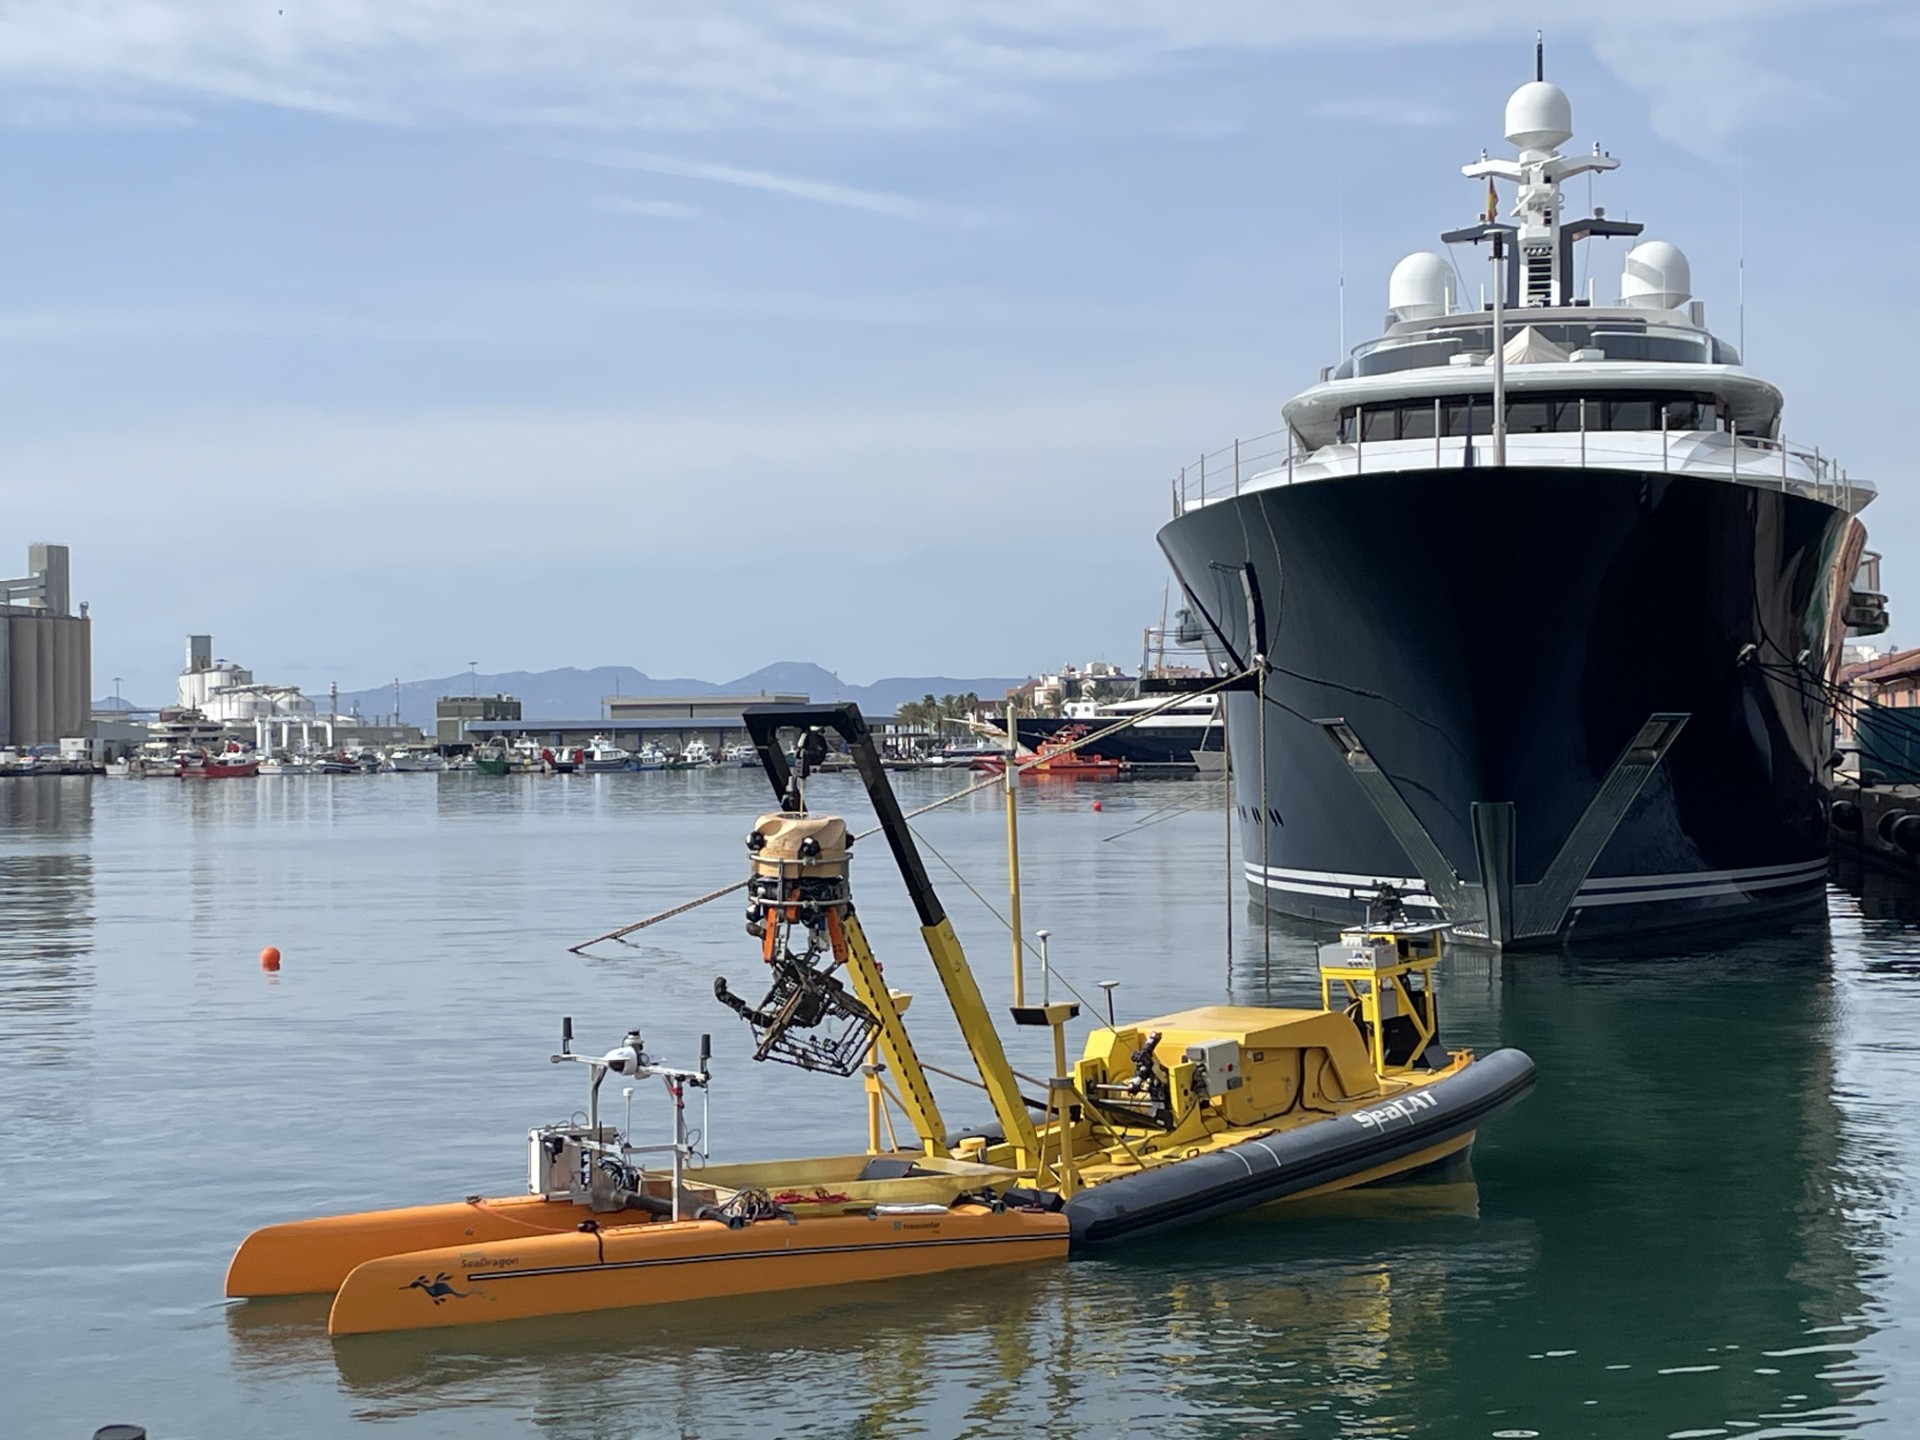
El catamarán SeaCAT durante las operaciones de demostración.
Las actividades en el Puerto de Tarragona se desarrollaron entre el 19 y el 29 de octubre e incluyeron diversas pruebas técnicas, así como una jornada de trabajo, celebrada el 26 de octubre, con representantes de administraciones públicas, entidades ambientales, centros académicos y empresas. Este encuentro permitió compartir experiencias y debatir sobre los retos de la contaminación marina y el potencial de las nuevas tecnologías para mejorar su gestión.
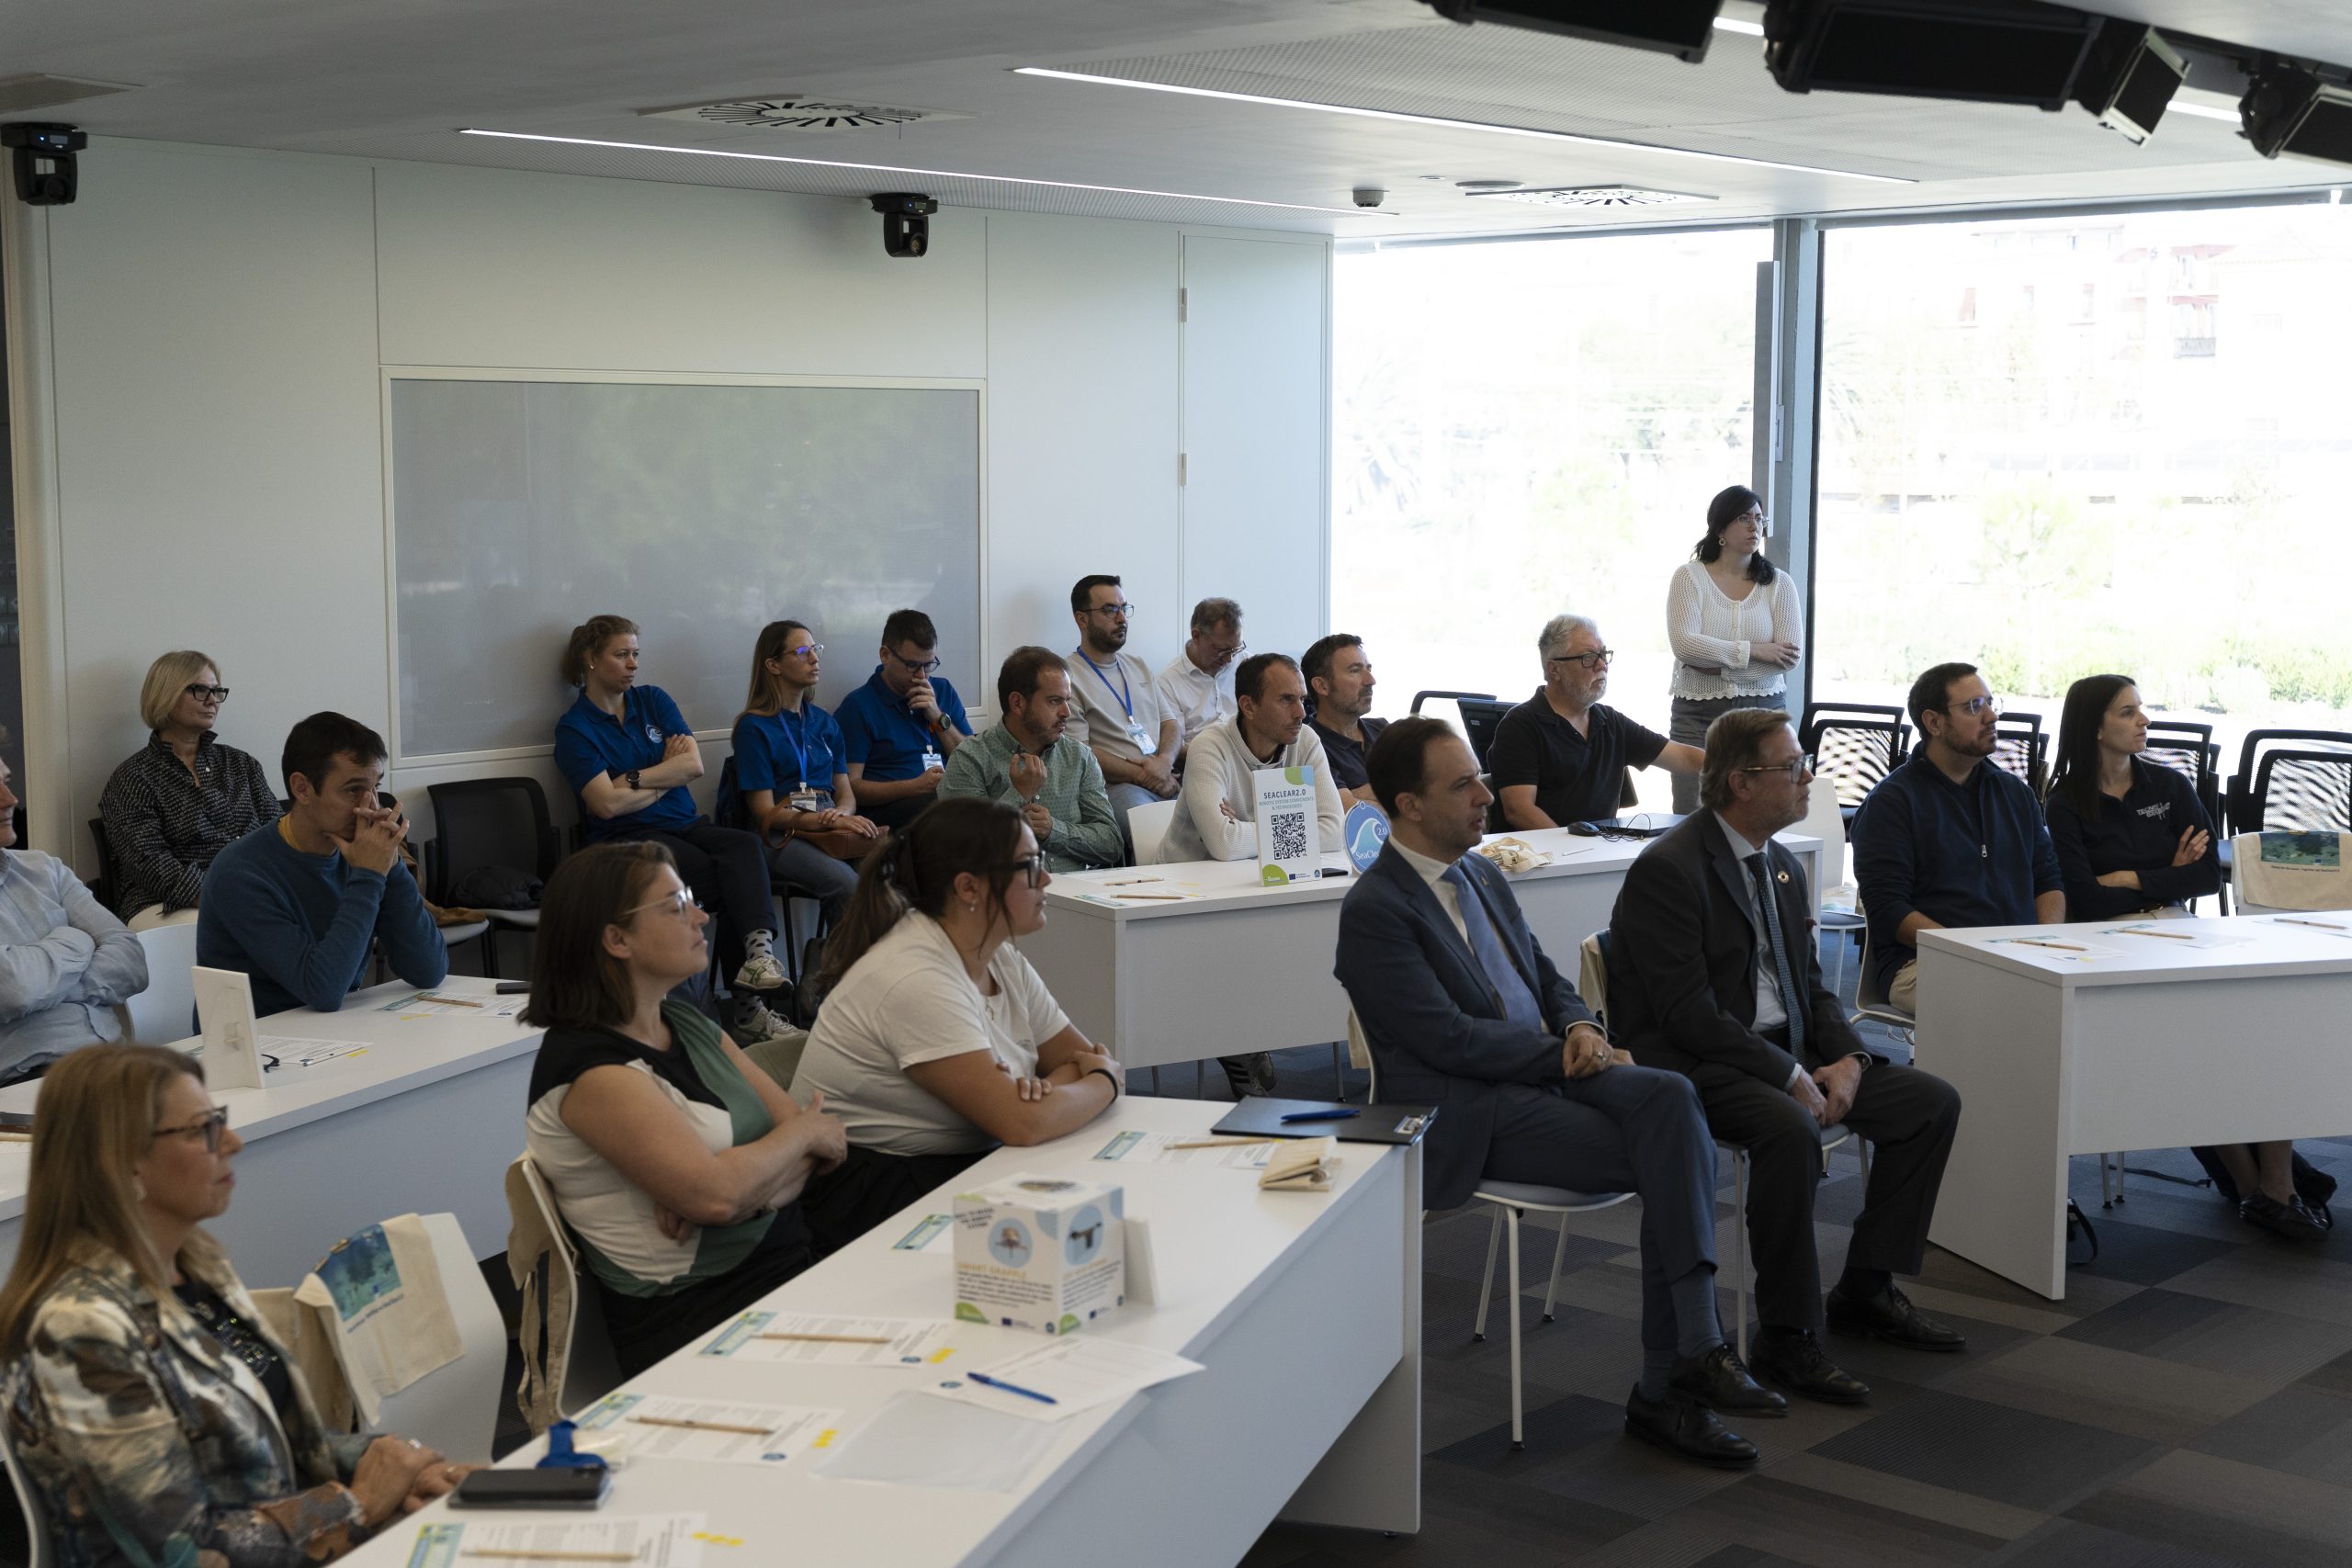
Jornada de trabajo del proyecto SeaClear2.0 con representantes de diferentes sectores.
SeaClear2.0 está liderado por la Universidad Tecnológica de Delft (TU Delft) y cuenta con un consorcio de 13 socios de nueve países. Entre ellos participa TECNOSUB, empresa miembro de SOM-INN PORT, que ha tenido un papel destacado en la aplicación y validación del sistema en el Puerto de Tarragona, así como en el estudio de su potencial de mercado y comercialización.
La Autoridad Portuaria de Tarragona tuvo una implicación destacada en la preparación y el desarrollo de las pruebas piloto, con la participación de diferentes áreas y departamentos, entre los que se encontraban Presidencia, Dirección, Explotación, Operaciones Portuarias, Seguridad, Medio Ambiente, Puerto Ciudad e Innovación y Economía Azul.
Esta colaboración fue clave para facilitar la acogida del proyecto en las instalaciones portuarias y puso de manifiesto la firme apuesta del Puerto de Tarragona por consolidarse como sandbox para el desarrollo y la validación de proyectos de innovación que aporten soluciones al ámbito logístico y portuario.
Iniciado en enero de 2023 en el marco del programa europeo Horizon Europe, el proyecto dispone de un presupuesto de 9.086.305 euros, de los cuales 7.971.863,50 euros están financiados por la Unión Europea, y tiene prevista su finalización en diciembre de 2026.
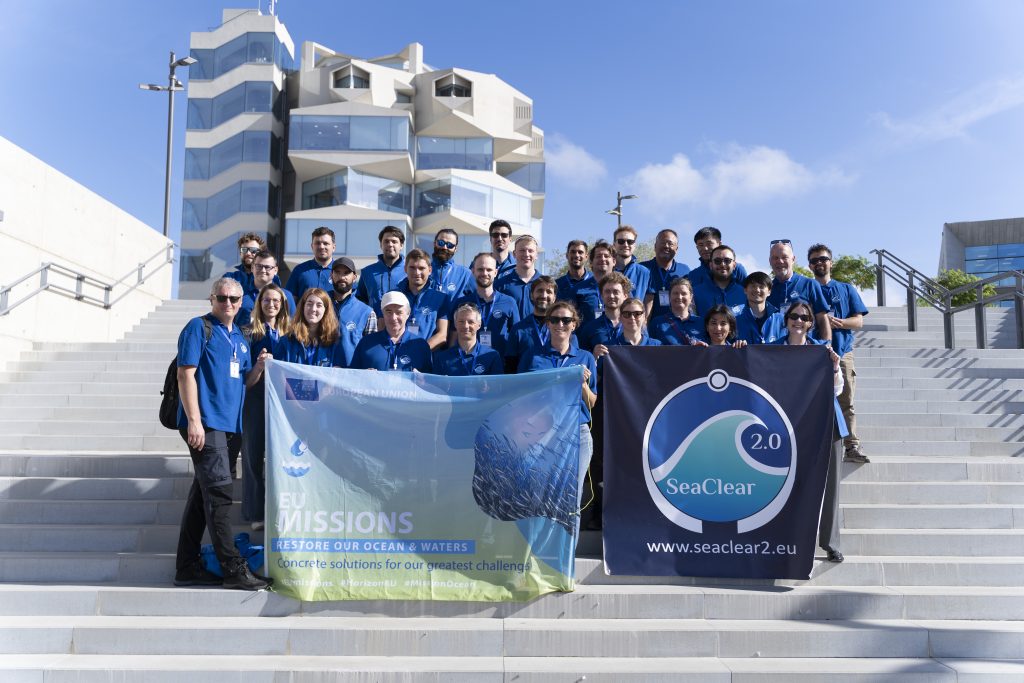
Equipo de expertos del proyecto europeo SeaClear2.0
Con esta demostración, SeaClear2.0 culmina una etapa clave de validación de sus soluciones tecnológicas y pone de relieve el valor de la colaboración entre empresas, centros de investigación y administraciones para impulsar la innovación aplicada a la sostenibilidad y la protección del medio marino.
10 de noviembre de 2026
Departamento de Innovación y Economía Azul